
Моделирование компонентов антиблокировочной тормозной системы
Антиблокировочная тормозная система широко используется в современных транспортных средствах и обеспечивает безопасное вождение в самых разных дорожных условиях. Занос шин происходит неожиданно в результате нелинейности в системе. Поведение системы может быть смоделировано и смоделировано с использованием программного обеспечения для моделирования, которое поможет визуализировать поведение системы. Это привело бы к получению оптимальных тормозных характеристик, а также к безопасному вождению. Представлены методы моделирования и симуляции, которые можно использовать с каждым компонентом системы. Разнообразие программного обеспечения для моделирования было обсуждено.
Антиблокировочная тормозная система (ABS) обычно используется в современных транспортных средствах (например, в инфинити qx80 2019 цена). Это обеспечивает безопасное вождение, которое может предотвратить несчастные случаи. Многие схемы управления АБС были усовершенствованы с 1950-х годов1. В настоящее время разработка систем безопасности стала основной проблемой в автомобильной промышленности в результате увеличения числа автомобильных аварий2. Кроме того, другие системы, такие как четырехколесное рулевое управление8, антипробуксовочная система (TC) и многие другие, которые работают рука об руку с ABS, оборудованы на транспортных средствах 3. Эти системы не только защищают водителя, но и защищают пешеходов4. В настоящее время ABS и электронный контроль устойчивости (ESC) являются обязательными как для транспортных средств, так и для грузовых автомобилей5. Функция ABS заключается в предотвращении блокировки шин путем управления коэффициентом проскальзывания колеса6. Блокировка передних шин вызывает явление избыточной поворачиваемости, в то время как блокировка задних шин создает недостаточную поворачиваемость, которая может вращать автомобиль вокруг7. АБС позволяет водителю управлять транспортным средством при резком нажатии на тормоз, что обеспечивает безопасность и устойчивость автомобиля.
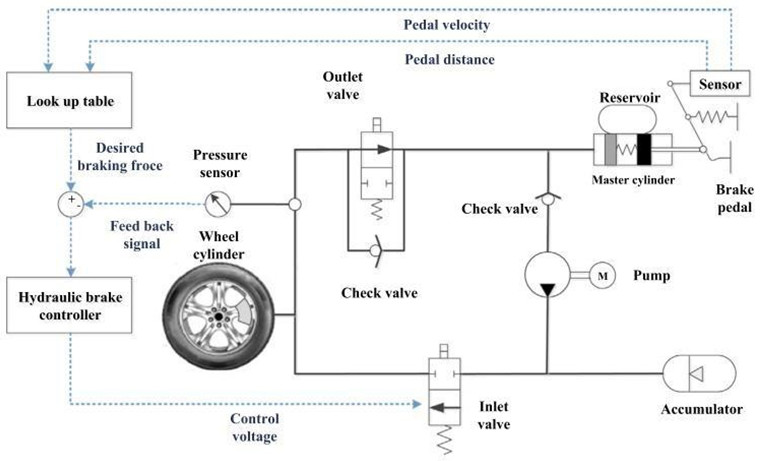
Рис. 1. ABS макет [10]
АБС можно математически описать как модель для тестирования и разработки. Эта система состоит из набора компонентов, которые работают вместе, чтобы снизить скорость автомобиля до его остановки. Система содержит механические и электронные компоненты. Рисунок 1 иллюстрирует конструкцию ABS. Механические компоненты: педаль, главный цилиндр, диск, колодки и шины. Электронными деталями являются датчики, исполнительные механизмы и контроллер. Регулирование гидравлического давления в тормозе поддерживает коэффициент скольжения на идеальном уровне без заноса шин. При разработке системы управления ABS достижение идеального коэффициента скольжения является целью, которая обычно устанавливается для достижения.
Существует много стратегий управления, применяемых к элементам управления ABS. Нечеткая логика является одним из этих методов управления и, вероятно, будет самой привилегированной стратегией управления для ABS1, поскольку она классифицируется как интеллектуальный метод, используемый для управления системой. Это умная методология, которая работает с нелинейным комплексом системы, которые довольно сложно моделировать математически1. Два элемента могут вызвать нелинейность АБС, которая является коэффициентом трения и дорожных условий12. Нейронная сеть также используется для управления системой и достижения значимых результатов. с использованием различных стратегий управления, например, управление скользящим режимом (SMC), нечеткое управление, оптимальное управление и адаптивное нелинейное управление обнаружены в исследованиях ABS12. С этой нелинейной системой можно использовать ПИД-регулятор для уменьшения тормозной путь и продольное скольжение. Во многих автомобилях установлены нечеткие ПИД-регуляторы для управления несколькими системами .
Оценщик неопределенности нечеткой нейронной сети использовался для оценки нелинейности АБС. Система, построенная на SMC, должна определять границы неопределенностей.
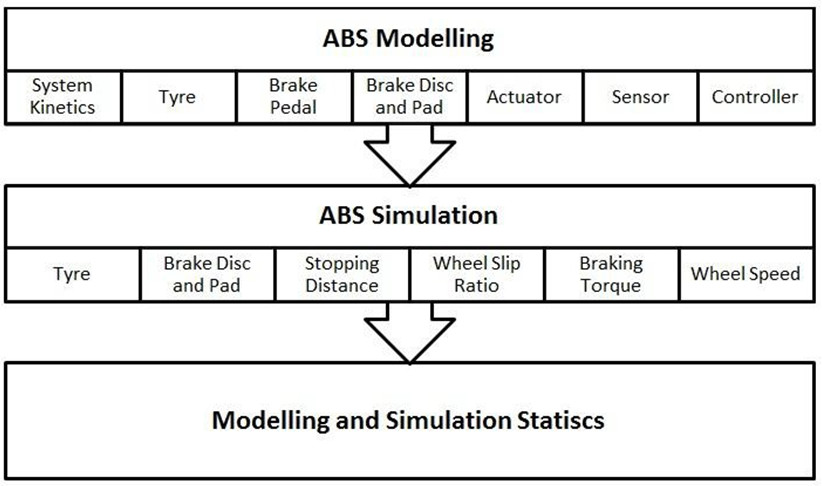
Рис. 2. Расположение подрубрик.
Кроме того, неопределенность может возникнуть в результате изменения массы и уклона дороги12. В этом документе представлены методы, используемые в моделировании АБС. Он охватывает моделирование компонентов ABS. Он структурирован так, как изображено на рисунке 2, и создан, чтобы стать основой для моделирования АБС и исследований имитационного моделирования.
ABS МОДЕЛИРОВАНИЕ
Чтобы начать разработку АБС, сначала необходимо провести моделирование системы. Это сэкономит время, силы и деньги. Хотя эта система содержит много компонентов, в некоторых случаях может быть полезно упростить ее модель, пренебрегая некоторыми параметрами. Определение входов и выходов системы довольно важно для получения значимых результатов.
А. Кинетика системы
Учитывая, что четверть модели автомобиля является достаточной для моделирования ABS, использование такой модели выгодно для корреляции между ускорением колеса, нормальной нагрузкой, тормозным усилием и несколькими коэффициентами демпфирования. Тормозная сила распределяется на четыре шины транспортного средства. Большинство моделей тормозов не учитывают другое сопротивление, такое как аэродинамическая сила, которая может снизить эффективность торможения. В принципе, продольная сила зависит от проскальзывания колеса отношение, даже если отношение мало, но оно изменяется соответственно. Кроме того, для облегчения вычисления системы некоторые переменные, такие как сопротивление качению и аэродинамике и пассивное движение оси вращения, обычно исключаются из литературы.
B. Уровень
Есть много аспектов, которые следует учитывать при моделировании шин. Моделирование шины является сложной задачей из-за ее нелинейности и вязкоупругости11. На шину действуют боковые, вертикальные и продольные силы11. Размеры шины следует определять в процессе моделирования. Кроме того, ее структура может влиять на характеристики ABS. Жесткость протектора шины влияет на коэффициент скольжения. Гиперпластик - это материал, используемый для моделирования шин. Моделирование обода шины, усиление, внутреннее давление воздуха, контакт с поверхностью дороги, тяговое усилие и установка шины в качестве твердого объекта являются аспектами, которые могут быть используется при моделировании. Модели шин Lugre используются для аппроксимации условия дорожного трения. При моделировании шин дорожным трением рекомендуется пренебрегать, чтобы получить существенные результаты других факторов. Сопротивление качению прямо пропорционально давлению в шинах. Изменения Давление в шинах, возникающее во время движения шины, по-видимому, влияет на коэффициент трения. В литературе всегда определяется коэффициент сцепления шины. Соотношение между шиной и поверхностью дороги можно выразить с помощью модели Пачейки. Это отмечено магической формулой шины и используется для оценки момента и сил устойчивого состояния шин13.
C. Педаль тормоза
Педаль тормоза усиливает силу нажатия водителя и передает ее на главный тормозной цилиндр. Изменение геометрии педали, диска или гидравлического поршня будет изменять тормозное усилие [68]. Педаль тормоза связана с главным цилиндром и считается сплошным кузовом.
D. Тормозной диск и колодки
Тормозные диски и тормозные колодки можно моделировать различными способами. Структурная модель тормозного диска используется для моделирования теплопередачи тормозного диска. Это также полезно при идентификации деформированных деталей. Перегрев тормозного диска и суппорта вызывает нелинейность тормозной системы11.
E. Привод
Тормозной привод позволяет гидравлическому давлению проходить через цепь ABS в соответствии с командным сигналом, полученным от контроллера тормоза. Скорость изменения тормозного давления пропорциональна расходу тормозной жидкости; Между тем, расход зависит от открытия регулирующего клапана1. Значения начальных условий не могут быть выбраны случайным образом вследствие его чувствительности при оптимизации9.
Для некоторых применений гидравлическое давление, которое поступает в колесный цилиндр, может регулироваться до 5 бар 54. Аппроксимация начальных значений требует большой инженерной практики9. Электрический привод, который используется для рекуперативного торможения, работает быстрее, чем фрикционный тормоз7. Однако отключение приводов при объявлении отключит рекуперативный тормоз, и в результате ABS будет полагаться на фрикционный тормоз7.
Электрогидравлический привод должен иметь отслеживание рабочих характеристик, а также быстрое время отклика17. Разность потенциалов между электромагнитной управляющей катушкой и гидравлическим давлением можно рассчитать по следующему уравнению10.
Использованные источники
1. Yadav, Digvijay K. Modeling an Intelligent Controller for Anti-Lock Braking System. International Journal of Technical Research and Application 2015, 122-126.
2. Andrikov,D., Dm , and C. P.Droh Mecapeu.Design of Flat Wheel Braking Control System with Three Modes of Motion: Rolling, Sliding, Locking. Procedia Computer Science 2017.
3. Jalali, Milad, Saeid Khosravani, Amir Khajepour, Shih-ken Chen, and Bakhtiar Litkouhi. Model Predictive Control of Vehicle Stability Using Coordinated Active Steering and Differential Brakes. Mechatronics 2017.
4. Vivas-Lopez, Carlos A, Juan C Tudon-Martinez, Diana Hernandez-Alcantara, and Ruben Morales-Menendez. Global Chassis Control System Using Suspension, Steering, and Braking Subsystems. Mathematical Problems in Engineering 2015.
5. Ivanov, Valentin, Dzmitry Savitski, Klaus Augsburg, Phil Barber, Bernhard Knauder, and Josef Zehetner. Wheel Slip Control for All-Wheel Drive Electric Vehicle with Compensation of Road Disturbances. Journal of Terramechanics 2015.
6. Radac, Mircea Bogdan, and Radu Emil Precup. Data-Driven Model-Free Slip Control of Anti-Lock Braking Systems Using Reinforcement Q-Learning., Neurocomputing 2018.
7. Basrah, M Sofian, Efstathios Siampis, Efstathios Velenis, Dongpu Cao, and Stefano Longo. Wheel Slip Control with Torque Blending Using Linear and Nonlinear Model Predictive Control. Vehicle System Dynamics 2017.
8. Zhu, Bing, Yizhou Chen, Jian Zhao, and Yunfu Su. Design of an Integrated Vehicle Chassis Control System with Driver Behavior Identification. Mathematical Problems in Engineering 2015.
9. Wang, Jianfeng, Yiqun Liu, Liang Ding, Jun Li, Haibo Gao, Yuhan Liang, and Tianyao Sun. Neural Network Identification of a Racing Car Tire Model. Journal of Engineering 2018.
10. Wang, Chunyan, Wanzhong Zhao, and Wenkui Li. Braking Sense Consistency Strategy of Electro-Hydraulic Composite Braking System. Mechanical Systems and Signal Processing 2018.
11. Penny, Wietsche Clement William, and Pieter Schalk Els. The Test and Simulation of ABS on Rough, Non-Deformable Terrains. Journal of Terramechanics 2016.
12. Rahul Verma, Divyesh Ginoya, P.D. Shendge & S.B. Phadke, and to Slip Regulation for Anti-Lock Braking Systems Using Multiple Surface Sliding Controller Combined with Inertial Delay Control. Vehicle System Dynamics International Journal of Vehicle Mechanics and Mobility 2015.
13. Rajendran, Sulakshan, Sarah Spurgeon, Georgios Tsampardoukas, and Ric Hampson. Time-Varying Sliding Mode Control for ABS Control of an Electric Car. IFAC-PapersOnLine 2017, 8490-8495.
14. Savitski, Dzmitry, Dmitrij Schleinin, Valentin Ivanov, Klaus Augsburg, Emilio Jimenez, Rui He, Corina Sandu, and Phil Barber. Improvement of Traction Performance and off-Road Mobility for a Vehicle with Four Individual Electric Motors: Driving over Icy Road. Journal of Terramechanics 2016, 10, 33-43.
15. Sekour, M, Kada Hartani, and Abdelkader Merah. Electric Vehicle Longitudinal Stability Control Based on a New Multimachine Nonlinear Model Predictive Direct Torque Control. Journal of Advanced Transportation 2017,19.
16. Yang, Yang, Chang Luo, and Pengxi Li. Regenerative Braking Control Strategy of Electric-Hydraulic Hybrid (EHH) Vehicle. Energies 2017.
17. Zuo, Xin, Jian Wei Liu, Xin Wang, and Hua Qing Liang. Adaptive PID and Model Reference Adaptive Control Switch Controller for Nonlinear Hydraulic Actuator. Mathematical Problems in Engineering 2017.
18. Acosta Lúa, Cuauhtémoc, Bernardino Castillo Toledo, Stefano Di Gennaro, and Marcela Martinez-Gardea. Dynamic Control Applied to a Laboratory Antilock Braking System. Mathematical Problems in Engineering 2015.
На страницах сайта «Публикации государственного университета» вы найдете статьи о недавних научных открытиях и об истории науки, о новых технологиях и фундаментальных основах наук, о людях, посвятивших жизнь науке, и об исторических личностях, о вещах, которые нас окружают, и об удивительных местах на нашей планете.
Мы стремимся показать нашим читателям, которые интересуются наукой и хотят сделать ее своей профессией, возможные направления для исследований не как отвлеченные дисциплины, а как работу реальных людей.
Поиск по сайту ПОИСК